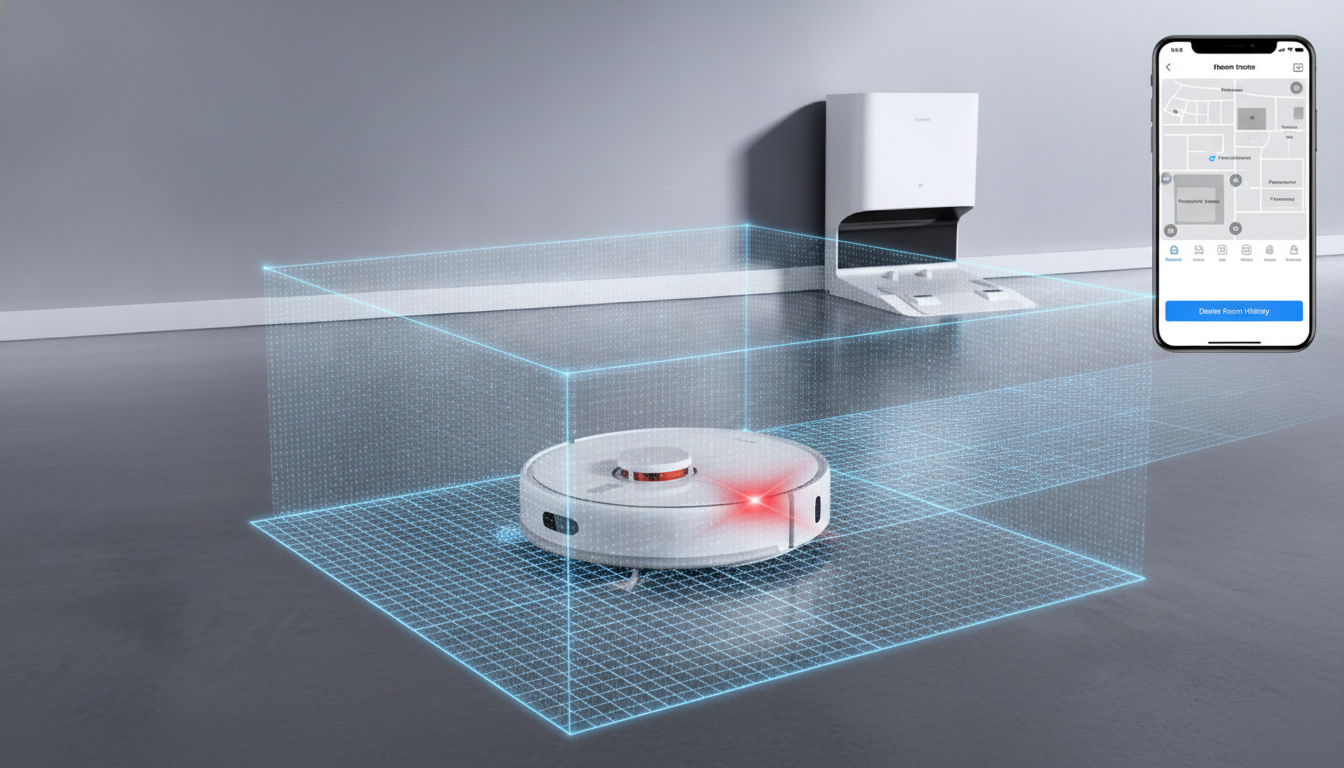
Imagine a seguinte cena: o chão da sua sala está completamente desimpedido, sem nenhum brinquedo, chinelo ou cabo elétrico no caminho. Mesmo assim, o seu robô aspirador para bruscamente no meio do cômodo, gira em falso, tenta desviar de algo que não existe e entra em pane, emitindo o temido alerta de que não consegue retornar à estação de carregamento. Você acabou de presenciar o clássico problema da “parede invisível”.
Com o tempo de uso, robôs equipados com navegação giroscópica, câmeras ou sensores LiDAR podem sofrer distorções no mapeamento digital. O aplicativo começa a sobrepor plantas baixas, criando salas duplicadas (as famosas “salas fantasmas”) e barreiras virtuais inexistentes no mundo real. Felizmente, você não precisa entrar em pânico nem reiniciar todo o mapeamento da sua casa do zero. Existe um truque simples no histórico do próprio aplicativo capaz de resolver essa falha em poucos minutos.
Por que o robô cria paredes e salas fantasmas?
Para entender o reparo, é útil compreender a causa do erro. Os robôs inteligentes dependem do reflexo de feixes de laser (LiDAR) ou da leitura visual de contrastes no teto e paredes para saber exatamente onde estão. No entanto, alguns fatores cotidianos confundem esse cálculo:
- Espelhos e vidros até o chão: O laser atravessa o vidro ou reflete no espelho, fazendo o robô achar que existe outro cômodo idêntico atrás da parede.
- Rodas patinando: Se o robô patina em um piso muito encerado ou em um tapete felpudo, a contagem de giros das rodas não bate com o deslocamento real, desalinhando o mapa.
- Movimentação forçada: Pegar o aparelho no colo enquanto ele limpa e soltá-lo em outro ponto quebra a referência espacial imediata.
Quando isso acontece, o software tenta “adivinhar” a rota, gerando uma sobreposição torta no mapa salvo. Para o robô, a base de carregamento agora está atrás de uma barreira imaginária que ele se recusa a atravessar.
O truque no histórico do app: restaurando a versão limpa
A maioria dos usuários acredita que a única solução para um mapa corrompido é apagá-lo por completo e colocar o robô para escanear a casa inteira novamente — um processo demorado e barulhento. No entanto, aplicativos das principais marcas (como Roborock, Xiaomi Home, Ecovacs, Dreame, Eufy e Smart Life/Tuya) guardam backups automáticos dos ciclos anteriores.
Siga o passo a passo abaixo para resgatar o mapa perfeito:
- Pause qualquer atividade: Abra o aplicativo e cancele a limpeza em andamento ou a busca pela base.
- Acesse o Gerenciamento de Mapas: No menu principal do aparelho (geralmente indicado por três pontos ou pelo ícone de camadas de mapa no canto da tela), selecione a opção “Gerenciar Mapas” ou “Lista de Mapas”.
- Consulte o Histórico de Mapas/Backups: Procure pela função “Restaurar Mapa”, “Histórico de Versões” ou “Map Backup”. Em alguns apps integrados à Tuya, isso fica dentro de “Histórico de Limpeza”.
- Localize um ciclo perfeito: Identifique uma faxina realizada há dois ou três dias, antes do aparecimento da sala fantasma. Você verá a miniatura da casa exatamente com o layout correto.
- Aplique a restauração: Clique em “Restaurar esta versão”. O aplicativo substituirá a planta deformada pela cópia saudável e sincronizará os dados com a memória flash do robô.
- Ordene o retorno: Toque no botão “Voltar à Base” (Dock/Home). Com as paredes falsas eliminadas, o robô recalculará a rota em linha reta e entrará na estação sem hesitação.
Checklist complementar: sensores e posicionamento da base
Se mesmo após restaurar o mapa o aparelho insistir em desviar de obstáculos invisíveis ou hesitar antes de acoplar na estação, o problema pode ter migrado da parte lógica para a física. Faça uma checagem rápida em dois pontos cruciais:
1. Limpeza criteriosa dos sensores
Poeira acumulada sobre os sensores infravermelhos frontais (para-choque) ou na fenda rotativa da torre LiDAR gera leituras falsas de proximidade constante. Passe um pano de microfibra macio e seco em toda a extensão do para-choque preto e utilize um cotonete seco para remover fiapos presos dentro da torre do sensor a laser. Nunca use produtos químicos ou água diretamente nos sensores.
2. Desobstrução da zona de aproximação
A base de carregamento emite um sinal infravermelho guia para o robô estacionar em marcha a ré ou de frente. Garanta que haja pelo menos 0,5 metro livre em ambos os lados da base e 1,5 metro de espaço livre frontal. Se a base estiver posicionada ao lado de superfícies reflexivas metálicas ou debaixo de luz solar direta intensa, o robô pode sofrer com interferências ópticas no momento crucial do encaixe.
Conclusão
As paredes invisíveis e salas fantasmas são problemas puramente de software decorrentes de pequenas confusões na leitura dos sensores ópticos e a laser. Na grande maioria dos casos, recorrer à restauração de um mapa anterior pelo próprio histórico do aplicativo resolve a questão em menos de dois minutos, poupando o trabalho cansativo de reorganizar paredes virtuais e áreas restritas a partir do zero.
Criar o hábito de manter os sensores ópticos higienizados com pano seco e evitar mover o aparelho com as mãos enquanto ele opera são os melhores cuidados preventivos para que o mapa se mantenha preciso. Ao combinar essa manutenção física básica com o domínio das funções de backup do aplicativo, você garante que seu robô aspirador sempre encontre o caminho de casa com máxima eficiência.